martes, 9 de abril de 2024

Clase Daedalus

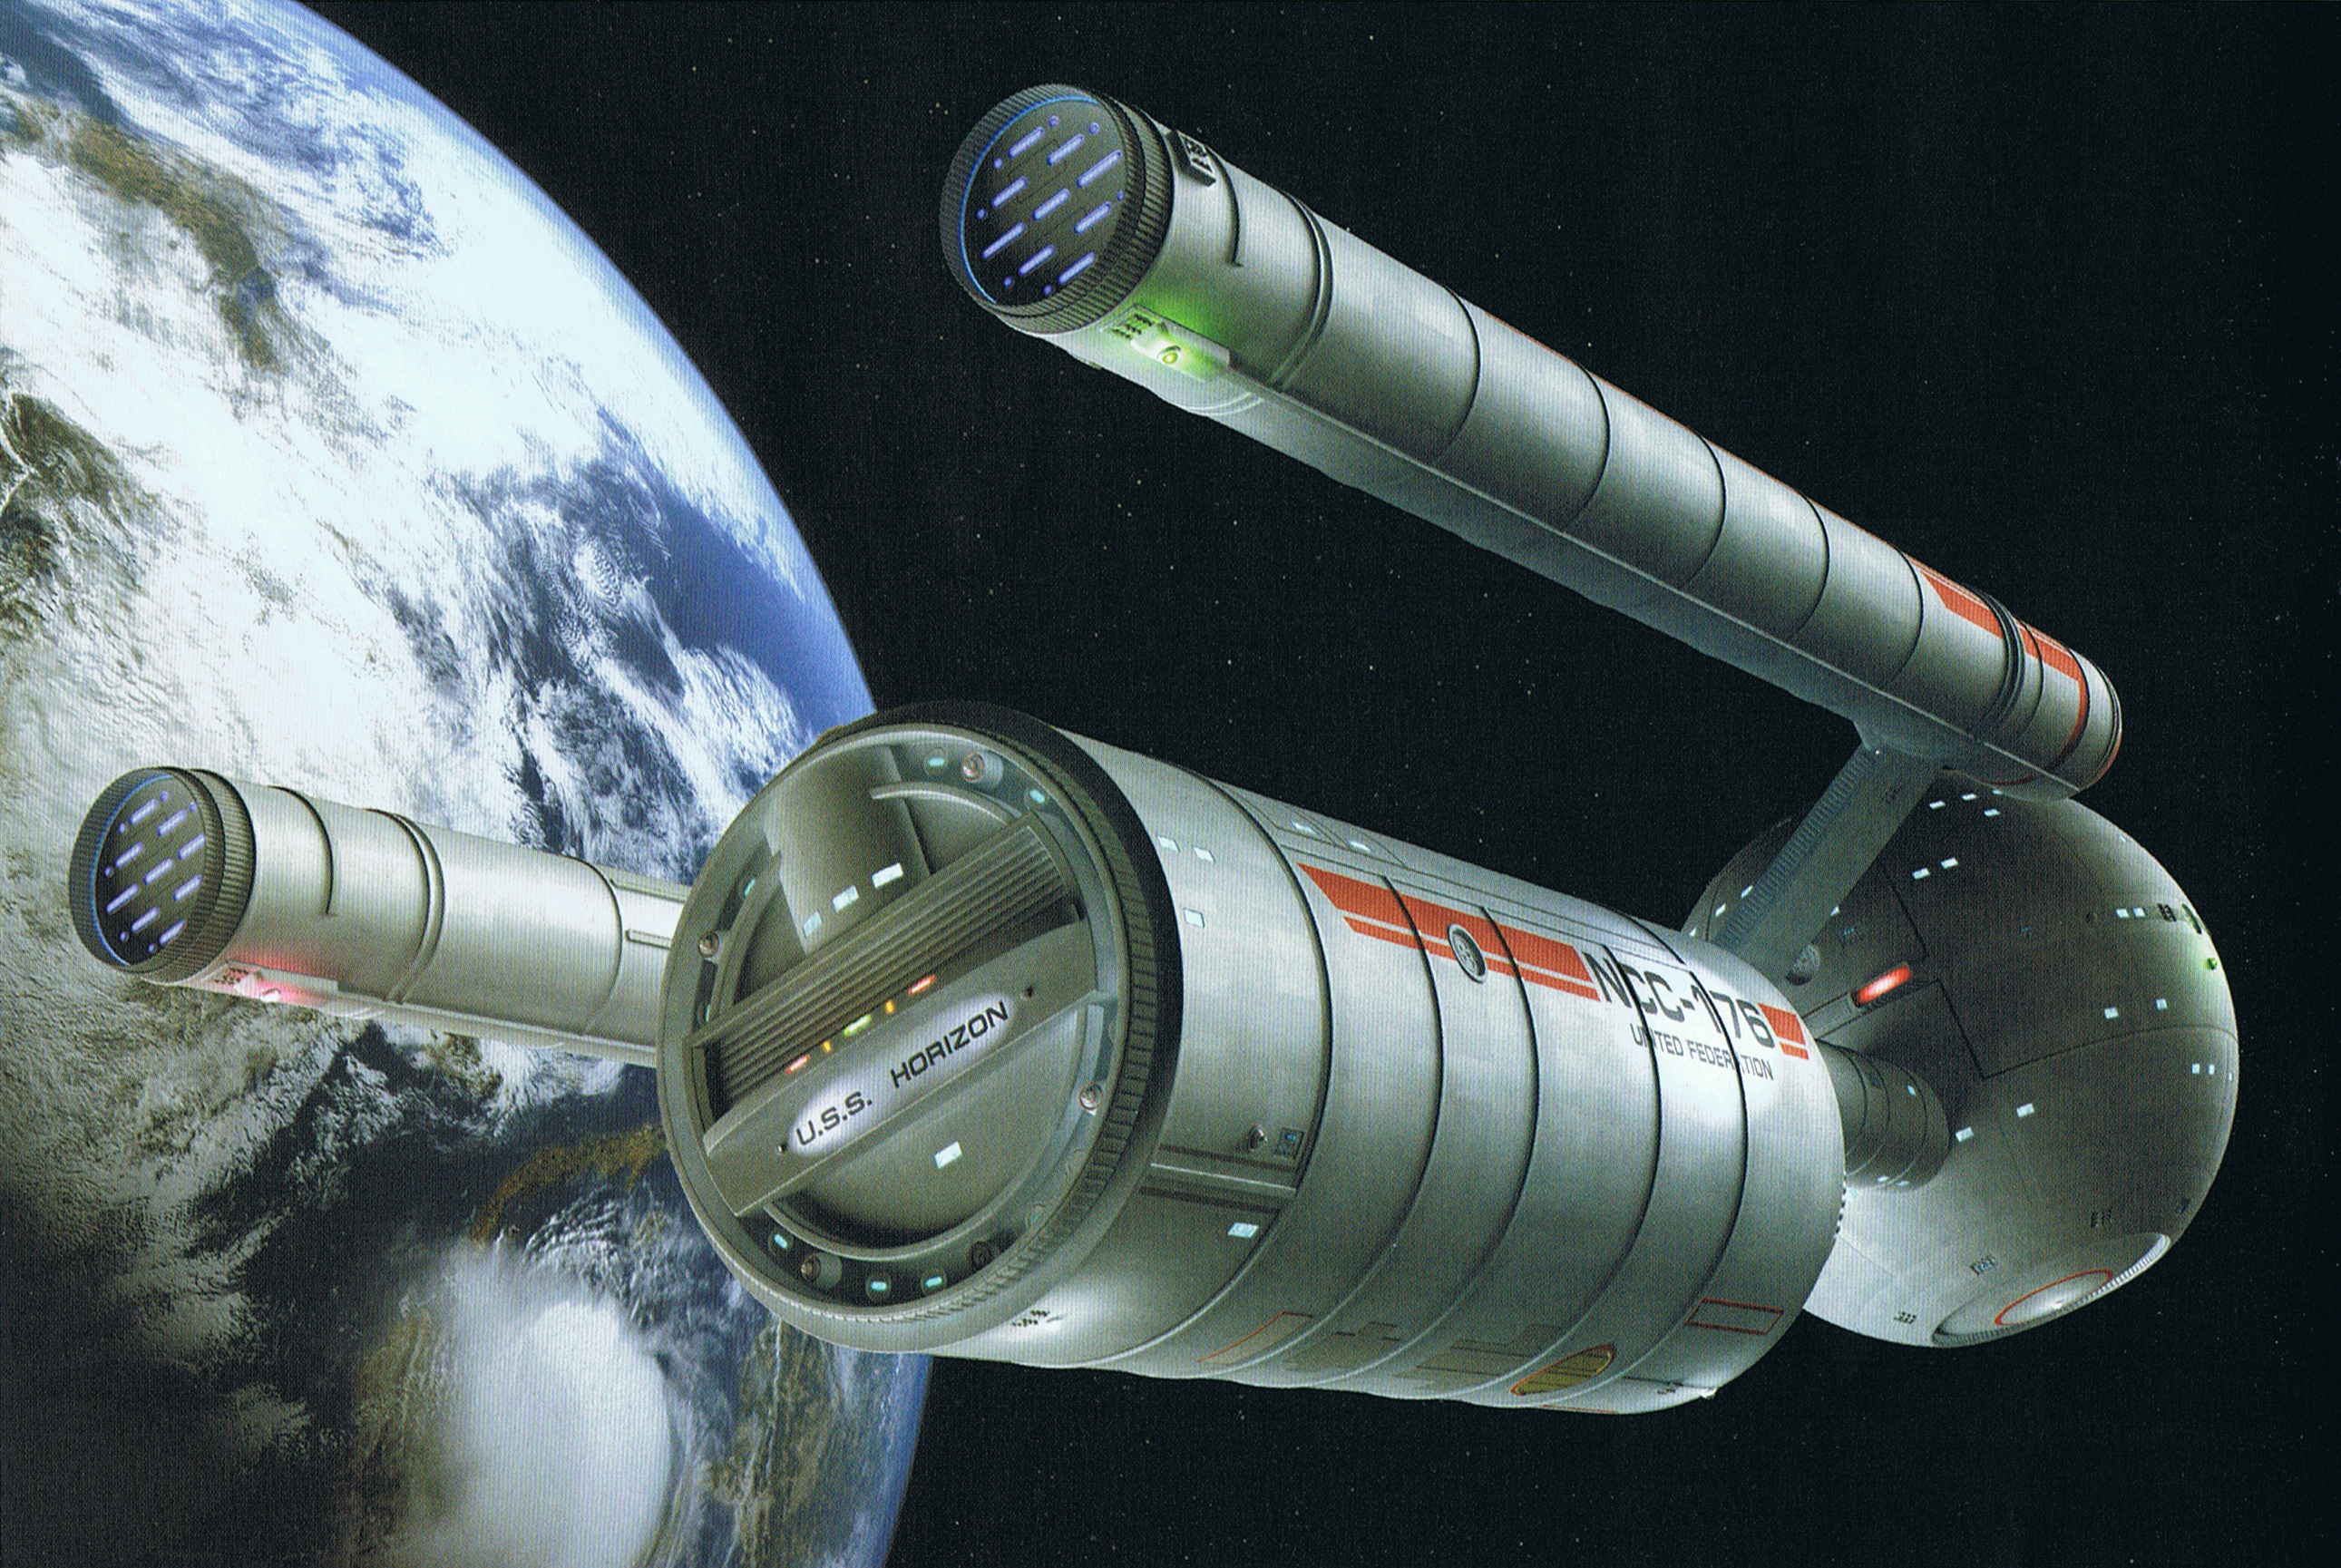
Esta nave desgarbada y considerada obsoleta tras la entrada en servicio de la clase NX, iba a convertirse en la punta de lanza de una nueva era de exploración tras la creación de la Federación, marcando el camino a seguir por la Flota Estelar entre las estrellas. Dejando un recuerdo indeleble en la memoria en sus oficiales que duraría siglos después de que dejaran de viajar por el espacio.
 
Proyecto Daedalus
Una de las primeras características que se quiso dotar a la nueva nave, era un casco principal esférico, en vez de la forma de plato, con la idea de ampliar su espacio interno. A tal efecto se valoraron varias alternativas, con las barquillas de curvatura en la parte inferior, y un pequeño casco de ingeniería por encima de la esfera. En algunos conceptos se unían a través de una estructura más delgada, en otros sobresalían de la esfera de manera independiente. (1) Aunque las simulaciones de tensión de curvatura reflejaron un mejor rendimiento si las barquillas sobresalían por encima del casco de ingeniería, alineada por debajo de la esfera principal. Lo que permitió ampliar este para que albergara todo el equipamiento del sistema de propulsión [Especulación].
De esta manera iba a ser uno de los primeros diseños importantes en emplear una configuración de eje de propulsión no coincidente. Donde los vectores de empuje aparentes de las barquillas de curvatura no pasan por el centro de gravedad de la nave estelar. Este concepto revolucionario le permitía aprovechar la asimetría controlada del eje Y para “surfear” en la burbuja subespacial, produciendo aumentos sustanciales en la eficacia de la propulsión en todo el espectro de deformación. Su velocidad de crucero sostenible era de factor 2.3, con la capacidad de mantener velocidades de hasta curvatura 3.5 durante ocho horas. (2) estaba equipada con un reactor materia/antimateria de fase primaria, controlado por dilithio [Calendario 2020 Starships of the line].
El casco principal tenía trece cubiertas, (3) con el puente de mando en la tradicional posición de la parte superior, en la cubierta 1. A su alrededor se instalaron los sensores principales, que contaban con un arco de 360 grados alrededor de la nave. Por debajo estaban los laboratorios científicos, la enfermería, así como los alojamientos de la tripulación, con los camarones, el gimnasio y los comedores. También se encontraba el armamento frontal, con emisores pháser y los lanzadores de torpedos [Calendario 2020 Starships of the line]. En la parte posterior había dos motores de impulso, y en el centro de la esfera otra el conjunto de sensores laterales. Mientras que en la parte inferior también había otros emisores de sensores [ST: The oficial starships collection #100]. Además, este estaba pensado en poder desprender del casco de ingeniería, para convertirse en una cápsula salvavidas que contaba con su propia propulsión y sistema de soporte vida independiente [Especulación]. El casco secundario, alargado y tubular, albergaba la sala de ingeniería, con todo el equipamiento de la propulsión, el deflector de navegación, los hangares y las bodegas principales. También contaba con su propio sistema de propulsión, con una serie de cohetes situados en semicírculo en la popa de su estructura [Calendario 2020 Starships of the line]. El mayor volumen interno, con respecto a otras naves, como el tipo Intrepid, le permitió adaptarse mejor a los cambios de su perfil operativo, y sobre todo a las actualizaciones en su equipamiento. Siendo el más importante, la sustitución de su motor, por un reactor de curvatura 5 [Especulación], a partir del ataque de los xindi a la Tierra en el 2153 [The Expanse (ENT, 2.26)].
Ingeniería
01- Control de operaciones del hangar
02- Cohetes de impulso (18)
03- Lanzaderas (2)
04- Compartimento del lanzatorpedos de popa
05- Tanques de H2O
06- Unidad de carga “workbee” (1)
07- Combustible de lanzaderas
08- Bodega de carga principal
09- Colector principal del motor de curvatura
10- Escotilla de acceso
11- Nodo de batería
12- Tanque de deuterio
13- Unidad de precalentamiento de materia
14- Contenedores de antimateria (3)
15- Unidad de potencia del deflector
16- Domo del deflector de navegación
17- Conductor de plasma de curvatura
18- Sala de ingeniería
19- Mezcla de materia/antimateria
20- Puerto de eyección de conjunto de curvatura
21- Ventilación de plasma
22- Condensador/desviador de plasma
23- Refrigeradores de las bobinas de curvatura
24- Bobinas de curvatura
25- Sintonizador de campo de curvatura
26- Inyector de plasma de curvatura
27- Almacenamiento de materia
28- Compresor de materia
29- Impulsor invertido
30- Cuchara del colector bussard
31- Aguja de inducción de materia
Esfera
32- Puente
33- Distribución de sensores principales
34- Turboelevador
35- Cabinas de la tripulación
36- Sala de transportador
37- Gimnasio
38- Enfermería
39- Celda de seguridad
40- Tubo de jefferies central
41- Colector de distribución de energía secundario
42- Cocina principal
43- Ordenador principal
44- Comedor
45- Emisor pháser principal
46- Lanzador de torpedos delanteros
47- Salas de reuniones
48- Generador de escudos
49- Emisor de escudo defensivo
 
La guerra contra Romulus
Aunque a mediados de la década del 2150, estas naves ya se consideraban algo obsoletas, superadas por los diseños del tipo Intrepid y la avanzada clase NX [Novela: ENT The Romulan War. Beneath the raptor’s wing]. Las circunstancias políticas de la galaxia estaban cambiando, sobre todo tras el colapso del Alto Comando Vulcano [Kir’Shara (ENT, 4.09)], la Crisis de Babel [The aenar (ENT, 4.14)], y la creación de la Coalición de Planetas en San Francisco en enero del 2155 [Demons (ENT, 4.20)], lo que provocó el aumento de las tensiones con el Imperio Romulano, ofrecieron una nueva oportunidad. Sobre todo, gracias a la capacidad de construirse tres veces más rápido que la clase NX, enfatizando el número sobre la calidad, se puso de nuevo en producción, con las mejoras adaptadas de la tecnología del programa de Curvatura 5 [Novela: ENT The Romulan War. Beneath the raptor’s wing].
Durante el conflicto entre la Tierra y Romulus, la clase Daedalus fue la columna vertebral de la Flota Estelar terrestre, y sirvió principalmente como transporte armado, mientas que la clase NX, junto con sus variantes avanzadas reacondicionadas, llevó la lucha a los romulanos [Calendario 2020. Starships of the line]. Siendo equipadas, algunas de estas unidades, con lanzadores superiores (4) para armas con cabezas nucleares [Calendario 2015. Starships of the line]. Este armamento, considerado primitivo [Balance of terror (ST, 1.08)], con respecto a los torpedos espaciales y sobre todo los más modernos de fotones, equipados con una cabeza anti-materia, era barato y permitía utilizarlo en masa contra las naves romulanas [Especulación], en un conflicto en el que no se permitía dar cuartel al enemigo, ni se hacían prisioneros [Balance of terror (ST, 1.08)].

Nueva era de exploración
El fin de las hostilidades con Romulus, y la creación de la Federación por parte de los aliados de la Tierra durante aquel conflicto, abrió una nueva era de desarrollo y exploración pacífica. Y su tamaño volvería a ofrecer dos grandes ventajas. Por un lado, permitía instalar un nuevo motor de Curvatura 7 (5) [ST: The oficial starships collection #100], confiriéndola la rapidez necesaria para acudir a una amenaza que pudiera parecer, sobre todo durante las prolongadas patrullas por la recién creada Zona Neutral Romulana. Y, finalmente, al poder almacenar gran cantidad de suministros, eran ideales para internarse en el espacio profundo en misiones de exploración durante largos periodos de tiempo. Cometido por las que se le recuerda, y pasaron a formar parte de la leyenda de los inicios de la Flota Estelar [Especulación].
Con una dotación de 229 oficiales y tripulantes [Power play (TNG, 5.15)], las comunicaciones eran extremadamente limitadas en aquel momento, y como resultado, estas naves a manudo estaban fuera de contacto con la Flota Estelar durante períodos prolongados. La limitación de los sistemas de comunicación del siglo XXII significaba que fueran mucho más independientes que sus homólogos posteriores. Sin apoyo cercano, la vida en estas misiones podría ser extremadamente peligrosa y muchas de ellas se perdieron en acción. Estaban equipadas con transmisores subespaciales, y transpondedores que podía señalar su posición, pero en caso de problemas, a veces se veían obligadas a depender de ondas de radio para transmitir mensajes, que podía tardar hasta 100 años en llegar al espacio de la Federación [ST: The oficial starships collection #100].
En el 2167, el USS Essex, bajo el mando del capitán Bryce Shumar, tras partir de la Base Estelar 12, realizó una exploración de la luna de clase M de Mab-Bu VI. Allí se encontró con un grupo de criminales incorpóreos procedentes del sistema Ux-Mal, y que llevaban un siglo allí encarcelados. Tras contacto con ellos, estos poseyeron los cuerpos de la tripulación, pero la nave fue incapaz de eludir las tormentas electromagnéticas de la luna, estrellándose en su superficie. Su llamada de socorro continuó activa hasta que, en el 2368, dos siglos después, fue detectada por la USS Enterprise-D [Power play (TNG, 5.15)]. Aunque nunca fue olvidada, como a bordo de la USS Enterprise, que en el 2259 había una imagen de la nave en la pared de la sala de reuniones, junto a otras leyendas de la historia de la Flota [Ghosts of Illyria (SNW, 1.03)].
Otra de estas naves, la USS Horizon (6) visitó el planeta Sigma Iotia en el 2168, realizando un primer contacto con sus habitantes, cuya civilización se encontraba en las etapas iniciales de industrialización. Sin los protocolos de la Primera Directriz, durante su visita, se dejaron un ejemplar del libro Chicago mobs of the twenties, sobre la historia de los gánsteres de la ciudad de Chicago. Que los habitantes del planeta utilizaron para recrear con sumo detalle, afectando al desarrollo de la cultura iotiana. La nave se perdió poco después, y la Federación recibió sus informes cien años después, al ser enviados por radio convencional. (7) Por lo que en el 2268 la USS Enterprise fue enviada para investigar si había habido contaminación cultural [A piece of the action (ST, 2.20)].
Mientras que el USS Archon desapareció en el 2167 mientras investigada Beta III. Su destino fue un misterio hasta que el USS Enterprise descubrió que la civilización estaba controlada por una computadora llamada Landru, que había destruido la nave y asesinado o absorbido a su tripulación, que pasaron al imaginario popular de los habitantes del planeta como los arcontes [The return of the archons (ST, 1.22)]. En el 2196 finalmente se dieron de baja las naves (8) que aún estaban en servicio [Power play (TNG, 5.15)].
En el 2381 dos de estas naves se encuentran atracadas en la Base Estelar 25 [An embarrassment of Dooplers (LD, 2.05)]. Además, es habitual que la maqueta de esta nave esté presente en los despachos de los oficiales de la Flota Estelar, como el del capitán Sisko en Deep Space Nine [Progress (DS9, 1.15)], como recordatorio de las primeras épicas de la exploración espacial de la Federación.


Características (2161):
Nave: USS Horizon NCC-176
Clase: Daedalus
Tipo: Nave de exploración
Dimensiones:
            Longitud: 140 metros
            Altura: 44 metros
            Ancho: 54,4 metros
            Cubiertas: 15
Desplazamiento: 147.000 toneladas
Tripulación: 229
Capacidad de evacuación: 400
Ordenador principal: Procesador optrónico
Planta de energía:
            Curvatura: reactor materia/antimateria de fase primaria controlado por dilithio con 2 barquillas de curvatura PB-21
            Impulso: 2 unidades de energía unificada subatómica SBD y 10 unidades de empuje auxiliar en popa SBA
Velocidad:
            Crucero: factor 5.7
            Máxima: factor 7
Armamento:
            14 emisores pháser
            2 lanzadores de torpedos, frontal y trasero
Vehículos embarcados:
            2 lanzaderas
            1 Unidad de carga “workbee”
Naves: USS Daedalus NCC-129; USS Essex NCC-173; USS Horizon NCC-176; USS Archon NCC-189.


Fecha estelar 78760.7
Base de Datos Técnica, Flota Estelar
Archivo. 118A33-E


Notas de producción:
La clase Daedalus se mencionó en el diálogo de Power play (TNG, 5.15), mientras que fue vista por primera vez en pantalla en una maqueta de la USS Horizon en la escuela de Deep Space Nine en The Nagus (DS9, 1.11). Y posteriormente en el despacho de Sisko. Pero nunca se ha identificado que ambas son la misma clase. Sería en 1993 en el libro ST Chronology, que aparecía la foto de la maqueta (construida por Greg Jein) referenciada como clase Daedalus. Que estaba basado en uno de los conceptos para la USS Enterprise de la serie original, realizados por Matt Jefferies. El cual había sido seriamente considerado para convertirse en la nave protagonista, pero finalmente fue descartado al considerarlo “demasiado voluminoso”.
Posteriormente, se realizaron varios CGI para varias publicaciones con licencia. La primera fue realizada por Digital Muse o Foundation Imaging, y creado con el software LightWave 3D, a instancias de la publicación británica ST Fact files de Ben Robinson. En el 2003, Doug Drexler realizó un nuevo modelo para el fanfiction ST: New Voyagers, de la USS Daedalus NCC-129. Que fue utilizado para la portada de la novela ST: Vanguard Summon the thunder. Para la colección ST: The oficial starships collection, las imágenes fueron creadas por Fabio Pasaro, a las que incluyó texturas y elementos mecánicos de mayor resolución. Como parrillas de las barquillas brillantes, torretas pháser y lanzadores de torpedos de fotones, un plato del deflector de navegación, motores de impulso y esclusas de acceso de al estilo de la clase NX. Siendo diseñado para “insinuar una fase de transición entre las naves del capitán Archer y Kirk”.
(1) Son algunas descripciones de las ideas de Matt Jefferies para este diseño.
 
(2) Este texto procede del Calendario 2020 Starships of the line, creado por Matthew Cushman y el logo por Karl Tate. Quien tuvo el asesoramiento en la distribución interna de Doug Drexler, y tiene un especial agradecimiento a Michael Okuda. Por lo que podemos deducir que la información procede de este, o por lo menos le ha dado el visto bueno, de manera que la tomaré como canónica. Por otro lado, yo siempre había interpretado que la clase Daedalus era posterior a ST Enterprise, incluso que era aquella nave de Curvatura 7 mencionada en su capítulo final. Y aunque en These are the voyages… (ENT, 4.22) no se especifica que las Daedalus sean el remplazo de la Enterprise NX en el 2161, la pérdida de la USS Essex en el 2167, indicada en Power play (TNG, 5.15), había hecho plausible que ambas naves fueran la misma. Pero esta referencia, además de otras novelas publicadas con licencia de CBS, la sitúan anterior a las misiones de Archer. Hecho que mantendré en el texto.
 
(3) Cálculos basados en la información del artículo Daedalus problems, de la página web Ex Astris Scientia.
 
(4) Según la ilustración de Dan Uyeno, también conocido como Madkoifish, para el mes de noviembre del Calendario 2015 Starships of the line. Su diseño difiere del aspecto estándar de la nave, con el disco del deflector de navegación en la parte frontal de la esfera. Pero en la imagen escogida solo muestra la popa, por lo que no se aprecia esta diferencia.
(5) Esto permitiría la nave permanecer en activo, y participar en todo tipo de misiones hasta su baja en el servicio en el 2196. No teniendo que ser la nave mencionada en These are the voyages… (ENT, 4.22), aunque sí podría contar con esa tecnología, tal vez incluso facilitada por vulcanos, andorianos o tellarites.
 
(6) En A piece of the action (ST, 2.20) no se indica que esta nave fuera de la clase Daedalus. Más adelante, el equipo de producción de la serie Enterprise sugirió que el Horizon que visitara Sigma Iotia II fuera el ECS Horizon, el carguero del alférez Mayweather, incluso en su camarote había una réplica del libro Chicago mobs of the twenties. Pero en la ST Encyclopedia continúa indicando esta nave era de la clase Daedalus.
 
(7) Obviamente en el capítulo de la clásica se sobreentiende que en el 2168 no existía la comunicación subespacial. Lo que corroboraría el comentario de Balance of terror (ST, 1.08), en que durante la guerra contra Romulus no había comunicaciones visuales de nave a nave. Pero los sucesos en la serie Enterprise desmienten estas afirmaciones. Para justificar la tardanza en recibir los informes de la USS Horizon, podemos suponer que hubo un fallo en las comunicaciones subespaciales y estos enviaron sus registros de manera convencional. Tal vez durante los últimos momentos mandaron sus registros de manera automática.
 
(8) Según la novela SCE Foundations, a mediados del siglo XXIII, tres de estas naves fueron comisionadas de nuevo y regresaron al servicio activo: la USS Lovell, la USS Masao, y la USS Zander. Retiradas de los depósitos, se reacondicionaron por el Cuerpo de Ingenieros de la Flota Estelar, y se utilizaron para transportar equipos de ingenieros allí donde sus habilidades técnicas fueran necesarias.
 
 
Ll. C. H.
 

martes, 2 de abril de 2024

Sensores navales (2)

Sensores laterales
El exterior de la nave incorpora una serie de grandes conjuntos de sensores que proporcionan una amplia posición para los instrumentos y una cobertura óptima en tres ejes. Se compone de un bastidor continuo en el que se montan una serie de paneles individuales. Estos son módulos diseñados para una fácil sustitución y actualización de manera independiente. Aproximadamente dos tercios de todas las posiciones están ocupadas por paquetes científicos estándar de la Flota Estelar, pero las restantes están disponibles para instrumentación específica de cada misión. Los paneles proporcionan alimentación de energía de microondas, enlaces de red de datos ópticos, alimentación de refrigerante criogénico y puntos de montaje mecánicos. También se suministran cuatro conjuntos de grupos de servos direccionables para una mejor orientación, y dos computadoras con subprocesadores de datos que permiten acelerar el análisis de los datos recogidos. Hay seis paneles de sensores científicos estándar, que incluyen los siguientes dispositivos:
Panel #1
· Escáner de imágenes de radiación EM (electromagnética) de gran angular
· Contador de análisis de poblaciones de quarks
· Sensor de espectrometría de partículas de rango Z
 
Panel #2
· Clúster de espectrometría de protones de alta energía
· Escáner de mapeo de distorsión gravimétrica
Panel #3
· Grupo orientable de instrumentos de análisis de formas de vida
 
Panel #4
· Escáner de interferometría magnética activa
· Sensor de flujo EM de baja frecuencia
· Sensor de tensión de campo subespacial localizado
· Sensor paramétrico de tensión de campo subespacial
· Escáner de flujo subespacial con filtro de hidrógeno
· Sensor de flujo subespacial de calibración lineal
 
Panel #5
· Grupo de imágenes ópticas de banda variable
· Espectrómetro de flujo de gravitones de apertura virtual
· Espectrómetro de flujo de gravitones de alta resolución
· Polarímetro de espín de gravitones de muy baja energía
 
Panel #6
· Sensor de interferometría gamma de imágenes pasivas
· Sensor de imagen térmica de bajo nivel
· Contador de frecuencia gamma de ángulo fijo
· Cámara virtual de mapeo de partículas
La clase Galaxy incorpora uno de los paquetes más sofisticados y flexibles jamás desarrollados para una nave de la Federación. Haciéndolas una de las naves de investigación científica más capaces de su historia. Tienen 144 paneles distribuidos en los conjuntos laterales, tanto en el casco primario, como en el secundario, con un total de 284 posiciones, y su instrumentación está ubicada para maximizar la cobertura redundante. Mientras que los orientados a la parte superior e inferior, proporcionan cobertura en zonas de elevación vertical muy altas y muy bajas, emplazando un subconjunto más limitado del paquete de instrumentos estándar de la Flota Estelar. Además de este equipo, se pueden instalar, en el resto de paneles, otros equipos para investigaciones específicas de cada misión. Mientras que para complementar el análisis de los sensores de a bordo y aumentar su alcance, todas las naves estelares cuentan con un amplio abanico de sondas automatizadas [ST TNG: Technical manual]. No siendo extraño la modificación de estas para adaptarlas a diferentes necesidades, como hizo la tripulación de la USS Voyager en la sonda multiespacial [Estreme risk (VOY, 5.03)].
Cuando los dispositivos son relativamente pequeños, dicha instalación se puede realizar desde los puertos de acceso de servicio dentro de la nave estelar. Aunque la modificación de dispositivos más grandes debe realizarse mediante actividad extravehicular. Para ello, en los compartimentos de las tiras de sensores se encuentran varias esclusas de aire para el personal. Si un dispositivo es lo suficientemente grande, o si implica el reemplazo de uno o más paneles de sensores completos, se puede usar una unidad de mantenimiento, conocidas como workbees, para su manipulación fuera del casco [ST TNG: Technical manual]. Siendo los equipos de navegación, laterales y de largo alcance los que necesitan un intercambio parcial y re-calibración rutinaria. En el puente, la consola del oficial científico del puente, tiene varias pantallas de comprobación de sensores, para que este pueda controlar las operaciones de auto calibración, que son prácticamente automáticas. Por supuesto, estas pueden iniciarse manualmente o a un nivel de autoanálisis aumentado [ST: Fact files. USS Voyager]. Mientras que, desde la sala de mantenimiento de sensores, se pueden comprobar las rutinas, ajustar las lecturas y su ensamblaje para un óptimo funcionamiento de los equipos [Lonely among us (TNG, 1.07)].

Limitaciones
Como todo equipo electrónico, estos tienen sus restricciones, pudiendo ser enmascarada su señal [The mark of Gideon (ST, 3.17)], utilizando ciertos materiales o radiaciones [The Pegasus (TNG, 7.12)], incluso sobrecargarlos de información [Detained (ENT, 1.21)]. O verse afectados por interferencias de la troposfera y la ionosfera planetaria [The Dauphin (TNG, 2.10)], pudiendo el polo magnético confundir sus lecturas [The hunted (TNG, 3.11)]. También pueden verse afectados por la composición de las nebulosas [The best of both worlds (TNG, 3.26)]. Mientras que algunas sustancias, como la kelbonite, puede interferir los escaneos, así como los haces de energía, como el transportador [ST: Insurrection]. Y una nave oculta, al activar este dispositivo puede crear interferencias con sus propios sensores primarios, impidiéndole detectar señales de vida [The way of the warrior (DS9, 4.01/02)].

Clase Intrepid
En la edad dorada de la exploración, la clase Constitution contaba con dos matrices de sensores duotrónicas, situadas en la parte superior e inferior del casco del plato [Trials and Tribble-ations (DS9, 5.06)]. Un siglo después, la clase Intrepid está equipada con un conjunto de sensores multi-direccional, o MSA (Multi-directional Sensor Array), que consta de 14 matrices separadas que se sincronizaron con conexiones de red de datos ópticos (ODN), los núcleos de computadora principal y auxiliar y los comandos de procesamiento que sintetizaban una visión total del entorno espacial 6.500 veces por segundo. El MSA, aunque de corto alcance, trabaja en conjunto con el deflector de navegación y los instrumentos sensores de largo alcance [ST The Magazine, vol. 3 Issue 1]. Unido a que la nave integra circuitos bio-neurales en los sistemas ODN (red óptica de datos), la permiten procesar grandes cantidades de datos a un ritmo más rápido que otras plataformas. Como el resto de naves estelares, los paneles de recolección de aspectos críticos para la misión, están incrustados en el casco con equipo de detección especializado adicional.
Los sensores primarios se localizan a lo largo de borde medio del plato, al igual que en tres grupos de sensores a babor y a estribor. Y otros dos conjuntos de sensores muy grandes se encuentran encima del casco. El panel superior en forma de diamante reside en la parte posterior del deflector auxiliar y es aproximadamente el doble del tamaño del puente de la nave. Encontrándose la fuente primaria para las lecturas de navegación, particularmente importante cuando viajan a velocidades de curvatura a través de zonas inexploradas. La zona dorsal del casco del plato, entre el puente y el lanzador de torpedos de fotones de popa, se localiza otro panel. Más lejos, en popa se encuentran los arsenales más pequeños de sensores del casco de ingeniería de babor y del estribor. Estos conjuntos se centran en la recopilación de información táctica y de navegación, aunque no exclusivamente [ST: Fact files. USS Voyager].

Clase Defiant
Esta pequeña nave está equipada para realizar misiones científicas muy detalladas, especialmente aquellas relacionadas con las operaciones defensivas. Pero no para hacer tareas de escaneo y análisis en profundidad. Ya que el conjunto de sistemas a bordo es adecuado para el 82 por ciento de los barridos astrofísicos, biológicos y cartográficos estándar y la reducción de datos que los acompaña. Estando optimizados para maniobras de reconocimiento y combate. Los sensores externos de largo y corto alcance se adaptan de los conjuntos de sensores estándares y se colocan detrás de un revestimiento de casco selectivamente opaco al espectro electromagnético. En la mayoría de las situaciones de batalla, los grupos de sensores pueden retirarse en pozos reforzados hasta que los niveles de acción se hayan reducido y luego puesto en contacto con las placas del casco. Para compensar esta característica, estas naves están equipadas con diez sondas mixtas de clase 1, 3 y 5, y se puede complementar con sondas derivadas de torpedos cuánticos de clase 8 y 9. Todas las entradas del sensor se graban y analizan dentro del núcleo de la computadora y se muestran en los paneles científicos en el puente, en los padds, tricorders, u otras pantallas alrededor de la nave [ST DS9: Technical manual].

Deep Space Nine
La mayoría del conjunto de sensores cardassianos originales de Terok Nor estaban diseñados para cubrir el entorno de la órbita de Bajor, y las operaciones navales espaciales. Colocados en paneles irregulares situados en inserciones poco profundas del revestimiento del casco. Normalmente protegidos del entorno espacial por un revestimiento antirradiación de hafnio-duránido de color amarillo ocre o marrón rojizo. Los equipos de detección involucrados en la defensa de la estación, se instalaron alrededor del módulo de operaciones y en las torres de las velas de armamento. Tras la reubicación de la estación en el Cinturón de Denorios, mucho de los equipos fueron recalibrados o modificados por los técnicos bajoranos y de la Flota Estelar. Sobre todo, tras determinar que el agujero de gusano era de máxima importancia científica. Desde la alianza entre la Unión Cardassiana y el Dominion, una fracción importante de los sensores científicos se han centrado en reforzar la defensa de la estación y el reconocimiento.
El inventario actual de sensores activos y pasivos de largo alcance comprende 473 escáneres subespaciales cardassianos, y 109 bajoranos y de la Flota Estelar de varios tipos. La mayoría de ellos son dispositivos que operan más allá de la velocidad de la luz, en factores de curvatura de 9,9997 en modo de exploración activa, y funcionan en modo de detección pasiva a la velocidad equivalente a una deformación algo menor junto con la distancia y la intensidad de la señal emitida. Los escaneos activos de banda ancha están autorizados solamente durante situaciones de crisis específicas, para negar señales de inteligencia a potenciales amenazas. Se ha de subrayar que Cardassia está a 5,25 años luz de distancia. Los escaneos activos de banda estrecha están configurados con ángulos de visión diseñados para evitar la mayoría de los territorios hostiles [ST DS9: Technical manual]. Siendo necesaria una orden expresa, como la que dio el comandante Sisko solicitando los datos de todo el tráfico cardassiano en la frontera en la fecha estelar 46925.1 [The forsaken (DS9, 1.17)]. Todos los demás objetos de estudio se filtran primero a través de los procesadores estratégicos y tácticos para realizar una evaluación estándar de riesgos, versus beneficio. Requisitos incluso para aquellos objetos elegidos por razones puramente científicas.
Los instrumentos principales de largo alcance incluyen:
· Escáner subespacial activo de banda ancha
· Escáner subespacial activo de banda estrecha
· Red de interferómetros subespaciales pasivos de todo el cielo
· Red de detectores de emisión de neutrinos por efecto túnel
· Detector de desaceleración de iones de curvatura subluz
· Sensor de sismicidad subespacial de baja frecuencia
· Preprocesador de análisis de detección de curvatura/amenazas
Todos los dispositivos funcionan con derivaciones EPS (sistema de electro plasma) de etapa 3 y etapa 4, y están controlados desde operaciones. La mayoría de los sensores relacionados con la defensa, particularmente los de detección de actividad de curvatura, y el sensor de sismicidad subespacial, son triplemente redundantes y operan según el programa rotativo de “dos encendidos, uno apagado”, lo que garantiza una cobertura de veintiséis horas y el mantenimiento periódico requerido. En el caso de una red de sensores múltiples, se dividen en rotaciones de quintas, donde una quinta parte de las unidades operativas están encendidas en todo momento. La rotación fraccionada asegura que habrá una cobertura adecuada disponible. Para proteger adicionalmente los materiales ratos o enfriados criogénicamente, se han instalado pequeños generadores de campo acciones por EPS para minimizar el cegamiento de los sensores, y su destrucción física durante las acciones hostiles. La mayoría de los sensores conectados en red se encuentran en instalaciones externas semipermanentes, cuyo mantenimiento se ha realizar en operaciones extravehiculares [ST DS9: Technical manual].

Pájaro de presa klingon
Sus sensores priorizan las operaciones de corto alcance, y están optimizados para el combate. Mientras que los sensores de largo alcance, se utilizan para trazar el rumbo, estando mucho menos desarrollados que sus equivalentes de la Flota Estelar. Estos incluyen instrumentos básicos de navegación y prevención de peligros espaciales, tanto a velocidades de curvatura, como de impulso. Así como otros sintonizados para la búsqueda de materiales estructurales de naves espaciales, y las emisiones de sus motores. Estos incluyen:
· Detector Doppler EM galáctico
· Comparador de posición estelar
· Analizador espectral subatómico
· Detector de rastro iónico
· Generador de imágenes de forma de onda subespacial
La rutina de navegación y orientación en la computadora central, utiliza la imagen de estos sensores, además de cualquier dato de radiación electromagnética entrante desde el deflector delantero, para sinterizar una vista del espacio circundante en un radio de dos años luz con resolución medio, y de tres años luz con una resolución ligeramente menor. Si otra nave klingon o aliada está dentro de estas esferas, pueden intercambiar datos por subespacio, integrándolos en una vista general. Mientras los programas tácticos de la computadora analizan constantes, los datos entrantes de largo alcance, y la información sobre condiciones relacionadas con la misión o priorizar objetivos de oportunidad.
Los sensores de corto alcance están situados en el exterior de la nave en dos bandas principales. El conjunto más grande cubre el casco de popa, rodeando la cubierta 5 con una fila superior e inferior, extendiéndose hasta los motores de impulso en popa. El conjunto más pequeño abarca la computadora central, y un conjunto especial de instrumentos electromagnéticos cubre la parte inferior de la computadora. La mayoría de instrumentos están diseñados para aplicaciones de combate, y algunos se dedican más a la recopilación de datos planetarios y de sistemas estelares. El anillo de sensores del ordenador posee algunas de las guías de ondas de datos más cortas de la nave, proporcionando datos en tiempo real a una velocidad en la que nanosegundos podrían significar la diferencia entre alcanzar un objetivo, o convertirse en uno.
Los sensores de la tapa ventral están sintonizados con los disruptores de la punta de las alas, y pueden rastrear sus objetivos previstos. También ven las trayectorias de disparo de los torpedos de fotones, procesando las velocidades relativas, posicionando 460 veces por segundo hasta 200 naves en movimiento a la vez. La banda de sensores del casco de popa se suma al complejo de imagen del entorno de batalla, y son útiles para identificar a los atacantes perseguidores. Todos los sensores de corto alcance están equipados con circuitos de identificación rápida, necesario en batallas que involucran a combatientes entrecruzados para evitar impactos accidentales de fuego amigo.
El software táctico que lee los datos entrantes se centra en la distancia de objetivos, su comportamiento y los vectores de vuelo, poniendo en juego sofisticadas rutinas de movimiento predictivo. Haciendo que cualquier maniobra enemiga no convencional sea casi inútil a velocidades subluz. El grupo típico de sensores de corto alcance incluye:
· Escáner multiespectral de alta resolución
· Discriminador de emisión de impulso
· Escáner de deformación del casco
· Detector de camuflaje pasivo
· Cámara termográfica de bajo nivel
· Detector de enmascaramiento de neutrinos
· Escáner de aproximación de proyectiles
· Detector de carga de haz de energía
· Detector de contramedidas EM
Los sensores montados en la nave pueden complementarse con datos recopilados por sondas, muy útiles tanto en misiones de recopilación de inteligencia, como en búsqueda de recursos planetarios. Su equipo está derivado de los sensores del casco, y montados en carcasas de torpedos modificadas. Las cuales pueden permanecer durante meses en modo pasivo, y luego activarse para realizar la misión asignada 
[Owner's workshop manual. Klingon bird-of-prey].


LL. C. H.


martes, 26 de marzo de 2024

Diseños romulanos siglo XXV (2)

La nave insignia de la comodoro Oh, es una mole alargada, con la proa redondeada y unas alas en forma de W hacia delante, extendidas desde la parte superior del casco. Llamado clase Dhailkhina en el juego ST Online, es clasificado como un pájaro de guerra de mando de un ala de ataque. Siendo capaz de albergar un escuadrón de cazas Snakehead (tal vez los que vimos en órbita a Coppelius).
En la proa se puede distinguir un cañón disruptor frontal, justo debajo del puente. Posición característica del armamento romulano desde su primera aparición. Así como dos en las estructuras alares, paralelas al casco principal.
El puente de mando, con un gran ventanal que rodea la proa, parece ser el mismo al boceto de los bombarderos pesados.
Es el heredero de las naves más grandes y conocidas de los romulanos: D’deridex o Valdore. Aunque sigue la tendencia de reducir el tamaño de estos modelos. Lo que podría justificarse tras la pérdida de Romulus, con sus infraestructuras de astilleros e industrias destruidos, lo que obligaría a los romulanos a hacer sus naves más pequeñas, que permiten no necesitar inmensas instalaciones para su construcción y mantenimiento.

Pájaro de presa
En Absolute candor (PIC, 1.04) nos muestran el pájaro de presa del señor de la guerra (y seguramente un gran nostálgico de épicas más gloriosas del Imperio) Kar Kantar. El cual no es nada menos que la misma nave del siglo XXIII, que será reutilizada dos años después en A quality of mercy (SNW, 1.10).
El diseño es simplemente una actualización del pájaro de presa de la clásica visto en Balance of terror (ST, 1.08). Sobre todo, en lo que se refiere a las barquillas de curvatura, cambiando el cono del colector bussar frontal, y poniendo encima una pequeña visera. Se alargó el timón de cola, haciéndolo más aerodinámico, con unos motores de impulso que sobresaliendo del casco. Colocando placas sobre el casco, para hacerle mucho menos liso que aspecto anterior, evidenciando la posibilidad de crear modelos en CGI más complejos y detallados, que las maquetas orinales de los años sesenta.
Como no podría ser de otra manera, continúa teniendo el dibujo de un pájaro debajo del casco. La versión moderna carece de los torpedos de plasma que incineraron los puestos avanzaos en Balance of terror (ST, 1.08), siendo sustituidos por dos armas disruptoras. Más acordes al principio del siglo XXV.

Scarpa Varia
Esta nave, concebida por John Eaves, como nave de 1.524 metros de longitud, no fue vista en pantalla, pero su diseño resulta muy interesante, y merece la pena mencionarla. Desconozco el contexto original de la nave, aunque como de los bocetos aparece en una comparativa de tamaños junto al cubo Borg, así como a la USS Enterprise-E y otras referencias terrestres.
Su atípico diseño, tanto para la saga, como para las naves romulanas conocidas, es realmente interesante. Parece tener dos cubiertas en forma de lágrima contrapuestas, una encima de otra, y cuya gravedad parece estar invertida, mirando cada una de ellas hacia arriba y hacia abajo, con respecto al centro de la nave. Estando unidas por dos gruesas estructuras en forma de columnas, donde se encuentran los motores de impulso.
Mientras que el puente de mando exterior, está situado en el borde superior de una de las estructuras alargadas, y cuenta con una gran cúpula transparente. Por lo que es posible que alguna escena se hubiera desarrollado en su interior.
El portal Trek Central, la referencia como nave resort, lo que no desentona con los jardines que pueden apreciarse en uno de los bocetos de prueba de color. También mencionan la posibilidad de que albergara el gobierno romulano tras la destrucción de Romulus. (1)


Notas de producción:
(1) A tal efecto, el usuario @AventineIss, ha creado unos bocetos muy interesantes, donde puede apreciarse el Capitolio, tal y como vimos en ST: Nemesis, en una de sus cúpulas.
Como curiosidad indicar que @Jace Ridley ha comentado en Twitter o X, para que todos lo supiéramos, que en latín “Scarpa Varie” significa “Zapatos Varios”. Además, el diseño es similar a la nave solar del conde Dooku vista en SW II: The attack of the clones, así como a los cazas geonosianos.


Ll. C. H.


Enlaces relacionados
Cartografía del Imperio Romulano
Romulanos, un imperio desaprovechado
Nave de escolta
Naves de guerra romulanas
El Scimitar y los Scorpions
Diseños romulanos del siglo XXII & XXIII
Diseños romulanos del siglo XXIV
Diseños romulanos del siglo XXV (1)
Diseños remanos
Naves estelares de Star Trek Picard
Naves estelares de Star Trek Picard (2)
Naves estelares de Star Trek Picard (3)
Naves estelares de Star Trek Picard (4)
Diseños de Matt Jefferies
Diseñando la USS Enterprise NCC-1701 (1)
Diseñando la USS Enterprise NCC-1701 (2)
USS Discovery
Diseñando la Flota Estelar de Discovery (1)
Diseñando la Flota Estelar de Discovery (2)
Diseñando el Excelsior
Diseñando la Enterprise-D (1)
Diseñando la Enterprise-D (2) Separación
Diseñando la Enterprise-D (3) Puente (1)
Diseñando la Enterprise-D (4) Puente (2)
Diseñando la Enterprise-D (5) Su interior
Diseñando la Enterprise-D (6) Ingeniería
Diseños de Star Trek: First contact
Diseñando la Enterprise-E (1) Firstcontact
Diseñando la Enterprise-E (2) Los detalles
Diseñando la Enterprise-E (3) Insurrection
Diseñando la Enterprise-E (4) Nemesis
Diseñando la clase Akira
Diseñando DS9 (1) La estación
Diseñando DS9 (2) Los detalles
Diseñando DS9 (3) Operaciones
Diseñando DS9 (4) Promenade
Diseñando DS9 (5) Locales
Diseñando las runabouts
Diseñando la Defiant
USS Pegasus
Naves kitbash en TNG
Naves kitbash en DS9
SS Santa Maria
Diseños bajoranos
Diseños vulcanos
Diseños klingons
Diseños klingons de Enterprise
Diseñando las naves klingon de Discovery
Nave cuchilla klingon
Otros diseños geométricos borg
Diseños cardassianos
Diseños las naves del jem’hadar (1)
Diseños las naves del jem’hadar (2)
Diseñando las naves de guerra breen
Diseños de TNG & DS9
Naves gorn
Diseños del cuadrante Delta
Diseñando las naves orion
Diseñando el siglo XXII (1)
Diseñando el siglo XXII (2)
Diseñando el siglo XXII (3)
Diseñando el siglo XXII (4)
Diseñando el siglo XXII (5)
Diseñando el siglo XXII – La Tierra (1)
Diseñando el siglo XXII – La Tierra (2)
Diseñando el siglo XXII – La Tierra (3)
Diseñando el siglo XXII – La Tierra Clase NX (4)
 
Diseñando las naves de Naboo